Validazione della tecnologia radar per il monitoraggio di punti critici in ambiente trasporti.
VERIFICA DELL’EFFICACIA DELLA TECNOLOGIA RADAR
L’efficacia della tecnologia radar nel monitorare i vettori nei punti critici della rete stradale è stata verificata attraverso lo svolgimento di una attività sperimentale in ambiente reale di acquisizione dati e successiva elaborazione. Nello specifico, la tecnologia è stata validata in termini di localizzazione, tracciamento e pre-classifica dei vettori da immagini radar. Lo scenario oggetto della sperimentazione e il set-up di misura sono stati scelti in modo tale da riprodurre le caratteristiche tipiche di uno scenario stradale realistico.

I risultati dell’attività dimostrano come, qualsiasi sia la condizione di visibilità, il radar sia efficace nel fornire una stima accurata della posizione, della velocità, della direzione, della traccia e della dimensione dei veicoli presenti sul tratto di strada monitorato. La stima della dimensione è ottenuta attraverso l’applicazione di sofisticate tecniche di elaborazione dell’immagine (ISAR-Inverse Synthetic Aperture Radar). Queste ultime rappresentano un valido strumento per avere una pre-classifca del veicolo sotto osservazione prima di ricorrere ad algoritmi di classificazione e/o machine learning. Le informazioni fornite dalla tecnologia radar e dal processing dati sono fondamentali per soddisfare una delle maggiori esigenze nell’ambito trasporti quale la gestione del flusso veicoli lungo la tratta.
RUOLO di IDS: IDS ha condotto, insieme al CNIT, l’attività sperimentale, definendone gli scenari operativi, mettendo a disposizione la tecnologia radar, parte degli automezzi utilizzati e fornendo al CNIT i dati pre-elaborati acquisiti dal sistema radar.
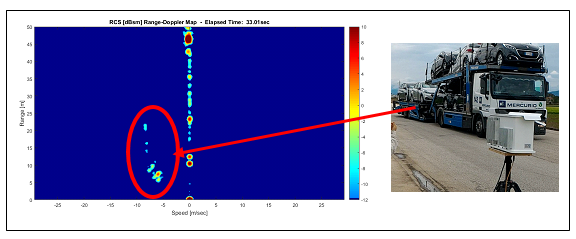
RUOLO di CNIT: CNIT ha condotto, insieme a IDS, l’attività sperimentale partecipando attivamente alle seguenti fasi: definizione dello scenario operativo, del set-up sperimentale, acquisizione ed elaborazione dati. A tale scopo, è stata definita l’architettura funzionale dell’unità di elaborazione della catena ricevente dedicata a localizzare, tracciare e classificare il veicolo. I dati acquisiti sono stati elaborati attraverso opportuni algoritmi di processing selezionati in accordo all’architettura della relativa unità.
